ロボット専用マイコン
2026-07-10
標準的なマイクロコントローラーが現代のロボット工学のタスクに対処できない理由
産業用マニピュレーターやモバイルプラットフォームを設計する私たちは、汎用の汎用マイクロコントローラーがシステム全体の「ボトルネック」になる状況に繰り返し遭遇しました。エンジニアは、複雑な運動学システムの IoT デバイスに人気のあるチップを使用して、コンポーネントのコストを節約しようとすることがよくあります。結果は予測可能です。ジャイロスコープからのデータ処理の遅延、PWM モーター制御信号のジッター、ピーク負荷時の基板の過熱などです。ロボット専用マイコンソフトウェアの回避策ではなく、アーキテクチャ レベルでこれらの問題に対処します。
ロボット工学には決定論が必要です。これは、システムが厳密に定義された時間内 (10 マイクロ秒でも 1 ミリ秒でも) に外部イベントに応答することを保証する必要があることを意味します。一般的なマイクロコントローラーは、ネットワーク スタックまたはファイル システムの処理で忙しいため、この時間枠を逃す可能性があります。 ARM Cortex-R ベースのシリーズや専用 FPGA ハイブリッドなどの専用ソリューションは、個々のコアまたはハードウェア ブロックをハード リアルタイム タスク専用にします。これは、ロボットの信頼性を決定する根本的な違いです。
コントローラーの選択は、クロック周波数の選択だけではありません。消費電力、熱放散、周辺機器の可用性、所有コストのバランスが重要です。この記事では、購入決定に影響を与える技術的なニュアンスを検討し、中国の電子機器メーカーが現在、高度な技術プロセスと積極的な価格設定政策を組み合わせた、この分野で最も競争力のあるソリューションを提供している理由を説明します。
ロボット工学に特化した MCU の主要なアーキテクチャ上の特徴
ロボット工学について話すときは、モーション コントロール、センサー フュージョン、および高レベルの意思決定という 3 つの主要なタスク クラスを意味します。ユニバーサルチップはすべてを一度に実行しようとするため、効率が失われます。特殊なマイクロコントローラーは、特定の負荷プロファイルに合わせて最適化されています。
数学的計算のハードウェアアクセラレーション
6 自由度マニピュレーターの逆運動学や自律型フォークリフト (AGV) の軌道計算などの最新の運動学アルゴリズムでは、集中的な浮動小数点演算が必要です。内蔵FPU(浮動小数点ユニット)の存在が必要です。しかし、これは高速ロボットには十分ではありません。最上位の特殊 MCU には、DSP (デジタル信号処理) コプロセッサーや、ネットワークのエッジ (エッジ AI) でセンサーからのノイズを直接フィルターする小型ニューラル アクセラレーター (NPU) も含まれています。
たとえば、カルマン フィルターを使用して加速度計とジャイロスコープのデータを組み合わせるには、1 秒あたり数千回の乗算と加算が必要です。 MK がメイン コアでこれを実行すると、データの前処理だけにリソースの最大 40% が費やされます。マトリックス演算をハードウェアでサポートするチップは、この負荷を 5 ~ 7% に削減し、メイン制御ループの電力を解放します。選択するときは、複数のデータ ストリームを同時に処理できる SIMD (単一命令、複数データ) 命令の存在に注意してください。
決定的なペリフェラルとタイマー
産業用ロボットでは、タイミングの精度が非常に重要です。標準の汎用タイマーでは、割り込みの優先順位によるドリフトや遅延が発生することがよくあります。ロボット用の特殊なマイクロコントローラーには、最大ナノ秒の分解能を持つ高精度タイマーが装備されており、PWM 生成モジュール (PWM) に直接接続されています。これにより、サーボとステッピング モーターを制御するための完全に同期した信号を作成できます。
当社の顧客の 1 つは、高速での溶接ロボットの振動の問題に遭遇しました。彼らが使用したユニバーサル MCU では、異なる軸の PWM 値を更新する間に 2 ~ 3 μs の遅延があることが判明しました。コントローラーをハードウェアタイマー同期(ハードウェアトリガー)搭載モデルに交換することで、機構部分を変更することなく振動を完全に解消しました。これは、周辺アーキテクチャがマシンの物理的な動作にどのような影響を与えるかを示す一例です。
通信インターフェースと産業用プロトコル
ロボットは真空中には存在しません。モータードライバー、ビジョンセンサー、オペレーターパネル、およびトップレベルのプラントコントローラーと通信する必要があります。特殊な MCU は、産業用バス (EtherCAT、CAN FD、PROFINET、または Modbus TCP) 用のハードウェア コントローラーを統合します。ユニバーサル チップ上でのこれらのプロトコルのソフトウェア実装は信頼性が低く、大量のプロセッサ リソースを消費します。
たとえば、EtherCAT ハードウェア モジュールの存在により、100 μs 未満の通信サイクル タイムと 1 μs 未満のジッターを実現できます。比較のために、高速な Cortex-M7 でのソフトウェア実装では、サイクルは約 500 ~ 1000 μs ですが、遅延は不安定です。購入する場合は、他のベンダーの機器との互換性を保証するため、必ずプロトコル認証 (EtherCAT の ETG 認証など) を確認してください。
一般的なアーキテクチャの比較: STM32、ESP32、および中国の特殊なソリューション
市場には多くのオプションがありますが、産業用アプリケーションの場合、選択肢は少数の主要企業に絞り込まれます。以下は、ロボット制御システムを構築するための 3 つの一般的なアプローチの比較です。
| パラメータ | STM32(H7/F4シリーズ) | ESP32-S3 (デュアルコア) | スペシャルMK(中国工業シリーズ) |
|---|---|---|---|
| カーネルアーキテクチャ | ARM Cortex-M7/M4 | エクステンサ LX7/RISC-V | ARM Cortex-R52 またはカスタム RISC-V |
| 決定論 | 高 (正しく構成されている場合) | 中 (RTOS が必要) | 非常に高い (ハード リアルタイム) |
| 産業用インターフェース | 外部 PHY またはソフトウェア実装が必要 | なし (基本的な CAN/SPI のみ) | 組み込み EtherCAT/CAN FD HW コントローラー |
| 温度範囲 | 最大 105°C (商業/産業用) | 最大 85°C (標準) | 最大 125°C (自動車/産業) |
| コスト(1,000個の場合) | $8 – $15 | 3ドル – 5ドル | $4 – $9 |
| 消耗品の入手可能性 | 安定しているが価格が高い | 高 | 高く柔軟な OEM 条件 |
STM32 は、その巨大なコミュニティとライブラリのおかげで、ゴールド スタンダードであり続けています。ただし、複雑なロボットの場合、多くの場合、EtherCAT または高性能 ADC を実装するために外部チップを追加する必要があり、基板サイズと組み立てコストが増加します。 ESP32 は、単純な教育用ロボットや Wi-Fi 制御デバイスには最適ですが、熱条件や産業用プロトコルのハードウェア サポートがないため、工場環境には適していません。
中国のカスタム マイクロコントローラー (GigaDevice、Artery Tek などのメーカー、または MindMotion などのよりニッチなファブのマイクロコントローラー) は、興味深い代替手段を提供します。多くの場合、一般的な STM32 シリーズとの完全なピン間の互換性が維持されますが、不足している周辺機器 (たとえば、モーター用の統合ゲート ドライバーやハードウェア エンコーダー) が追加されます。ここでの主な利点は、価格と機能の比率です。ローカライズされたソリューションに切り替えると、生産性を維持しながら BOM (部品表) コストが 15 ~ 20% 削減されることがわかります。
新しいブランドを扱う場合は、ドキュメントを注意深く確認する必要があることに注意することが重要です。データシートの翻訳の品質は異なる場合があります。一括注文する前に、必ずソース C/C++ コード サンプルをリクエストし、評価ボードでテストしてください。
特殊な MK を購入する際の選択基準とリスク
ロボット工学用の電子部品の購入は地雷原です。コンポーネントの選択を誤ると、生産ラインが何か月も停止する可能性があります。サプライヤーを監査し、コンポーネントを選択する際に考慮する主な要素は次のとおりです。
長期利用可能 (Longevity Program)
ロボットは長期的な投資です。産業用マニピュレーターの耐用年数は10~15年です。マイクロコントローラーを 3 年後に廃止するわけにはいきません。見積依頼(RFQ)の際には、必ず長期供給プログラムのご確認をお願いいたします。中国の製造業者は、この問題に関してはより柔軟であることが多く、特定の大口顧客向けに生産ラインを稼働し続ける用意がある一方で、西側の大手企業は新しい技術プロセスに切り替えるためにシリーズの生産を停止する可能性があります。
特定のバッチの EOL (End of Life) ステータスを確認します。理想的なオプションは 10 年以上の配送保証です。そのような保証がない場合は、ボード上のコンポーネントを簡単に交換できるようにするか (フットプリントの互換性)、または 2 ~ 3 年間の生産のために戦略的在庫を保持します。
認証とコンプライアンス
ロシア、ヨーロッパ、アジアの市場に参入するには、ロボットが現地の規制に準拠する必要があります。マイクロコントローラー自体は CE または EAC 認定を受けていませんが、エンドデバイスが認定されるには信頼性基準を満たしている必要があります。
- GOST 15150 (ロシア連邦向け):ロボットが暖房のない部屋で動作する場合は、選択した MK が UHL 気候設計 (中温および寒冷気候) に対応していることを確認してください。温度範囲 -60 ~ +45°C では、特別なバージョンのチップが必要です。
- ISO 26262 (機能安全):ロボットが人の近くで作業する場合 (協働ロボット)、ASIL-B 認証以上のロボットを検討してください。これには、組み込みのセルフテスト メカニズム (BIST - ビルトイン セルフテスト) とメモリ パリティが必要です。
- IEC 61508:産業システム向けの一般的な機能安全規格。 ISO 9001 認定メーカーを持つことは基本要件ですが、信頼性試験レポート (MTBF データ) があれば、独自の認定がはるかに容易になります。
物流と最小注文数量 (MOQ)
アジアのサプライヤーと協力する場合、配送条件を明確に理解することが重要です。特殊な MK の標準 MOQ は 1000 ~ 5000 個です。ただし、多くの代理店や直営工場では、試作用のカットテープサービスや小ロット(サンプルロット)の供給を行っています。
納期 (リードタイム) は現在は安定していますが、工場の負荷に応じて依然として 4 ~ 12 週間かかる場合があります。 3 か月の期間をかけて購入を計画することをお勧めします。深センまたはモスクワの混載倉庫を使用すると、サンプルの受け取り時間を 1 ~ 2 週間に短縮できますが、生産単位あたりの物流コストは増加します。
サプライチェーンにおける信頼できるパートナーの重要性
適切なサプライヤーを選択することは、コンポーネント自体を選択することと同じくらい重要です。オファーが飽和状態の市場では、製品の信頼性と技術サポートを保証する企業と協力することが重要です。このアプローチの顕著な例は次のとおりです。武漢新華隆科技有限公司.
2009年に中国のイノベーション産業の中心である武漢東湖開発区に設立された同社は、透明性のある合法的なサプライチェーンを提供する専門のディストリビューターとしての地位を確立しました。単なる再販業者とは異なり、Wuhan Xinhualong Technology は、世界有数の集積回路メーカーと最終消費者との間の重要な仲介者として機能します。すべての製品は公式ルートのみで供給されるため、公開市場で特殊なマイクロスフィアを購入するときによくある偽造品を受け取るリスクが排除されます。
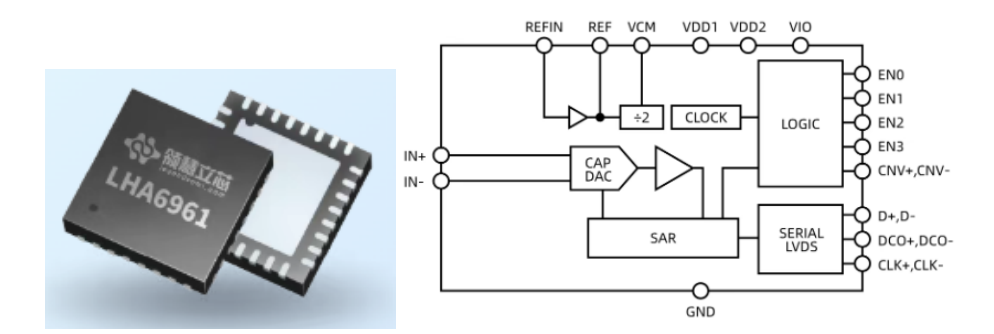
同社はハイテク半導体ソリューションの分野で深い専門知識を持っています。同社のポートフォリオには、標準のマイクロコントローラに加えて、複雑なアナログ - デジタル コンバータ (LHA6961、ZJC2000 シリーズ)、RF ソリューション (R-FDM320R069)、Loongson アーキテクチャ プロセッサ (LS3D5000)、および LS76928 などの特殊なコントローラが含まれます。設計エンジニアは、設計および統合フェーズ中に技術サポートを提供するフルタイムのアプリケーション エンジニア (FAE) を抱えることで特に恩恵を受け、新しいチップの微妙な違いに関連する落とし穴を回避できます。
武漢新華龍科技間の協力地域は中国だけでなくCIS諸国やユーラシア経済連合もカバーしているため、供給の現地化と物流リスクの軽減を目指すロシア企業にとって好都合なパートナーとなっている。品質、評判、長期的なパートナーシップの原則に基づいて構築された彼らの哲学は、99% の技術的能力と宣言された特性に対する 100% の製品準拠という指標によって確認されています。
よくある質問
簡単な教育用ロボットにはどのマイコンを選べばよいでしょうか?
教育目的や趣味のプロジェクトでは、高価な産業用チップを使用する必要はありません。最適な選択は、ESP32 または STM32F1/F4 ベースのプラットフォームです。これらは、単純なセンサーからのデータを処理し、整流子モーターを制御するのに十分な能力を備えています。主な利点は、膨大な数の既成のライブラリと、発生した問題の解決に役立つコミュニティがあることです。このようなソリューションのコストは、モジュールあたり 2 ~ 5 ドルから始まります。
ボードを再設計せずに、STM32 を中国製のアナログに置き換えることは可能ですか?
はい、多くの中国メーカー (たとえば、GD32 シリーズを搭載した GigaDevice、AT32 を搭載した Artery Tek) は、人気のある STM32 シリーズと完全にピンツーピンでレジスタ互換性のあるチップを製造しています。ただし、置き換えは必ずしもスムーズに行われるわけではありません。クロック ジェネレーターのニュアンス、スリープ モードでのエネルギー消費、または USB スタックの実装が異なる場合があります。大量実装の前に、新しいハードウェアでソフトウェアの完全な回帰テストを必ず実施してください。特定のタスクに応じて、5 ~ 10% のパフォーマンスの違いが記録されます。
MK の選択は移動ロボットのエネルギー消費に影響しますか?
批判的な影響を与えます。移動ロボット (AMR) の場合、睡眠パターンと起床率が重要です。特殊な MCU を使用すると、未使用の周辺ユニットとコアをオフにして、消費量をマイクロアンペアまで削減できます。たとえば、障害物センサーからの外部割り込みによってのみシステムを「ウェイクアップ」できるアーキテクチャを備えたマイクロコントローラーを使用すると、センサーを常にポーリングするプロセッサーと比較して、バッテリー寿命を 30 ~ 40% 延ばすことができます。データシートの µA/MHz パラメータに注意してください。
中国で専門の MK の信頼できるサプライヤーはどこですか?
工業用地のための一般的な市場での無作為の売り手は避けてください。認定代理店 (Arrow、Avnet、小規模バッチの場合は LCSC などの地元の大手企業) と協力するか、数量が 10,000 ユニットを超える場合は工場と直接協力します。年ごとに。生産監査、または少なくとも組立ラインのビデオ検査を要求します。メーカーが ISO 9001 および IATF 16949 (自動車規格) の認証を取得していることは、制御プロセスの品質を示す強力な指標となります。前述したように、Wuhan Xinhualong Technologies などの信頼できる企業と協力することで、リスクを最小限に抑え、適切なエンジニアリング サポートを受けることができます。
結論と次のステップ
選択ロボットに特化したマイクロコントローラーこれは、製品のパフォーマンス、信頼性、コストに影響を与える戦略的な決定です。ユニバーサル ソリューションから、産業用プロトコルのハードウェア サポートと改良された数学を備えた特殊チップへの移行により、より競争力のある製品を作成できるようになります。現在の中国市場は、価格とテクノロジーの最適なバランスを提供していますが、サプライヤーの慎重な検証とソフトウェアの適応が必要です。
新しいアーキテクチャをテストすることを恐れないでください。まず、いくつかのサプライヤーに評価キットを注文します。チップの価格だけでなく、技術サポートの質、エンジニアの対応速度、ドキュメントの完全性も比較してください。これらの隠れた要素は、多くの場合、コンポーネントの価格差そのものよりも高価です。
プロジェクトの仕様について話し合って、範囲とスケジュールの要件に合わせた個別の見積もりを受け取る準備ができている場合は、私たちがお手伝いいたします。私たちのチームは、ロボット システム用の幅広いマイクロエレクトロニクスを供給した経験があります。
今すぐお問い合わせくださいコンポーネントの選択とバッチコストの計算に関するご相談に応じます。